Leandro Di Bella
PhD researcher · ETRO, Vrije Universiteit Brussel (VUB) & imec · Technical lead, ORIGAMI (European Defence Fund)
Perception & physical AI
Robotics, computer vision & generative AI for autonomous systems.
I build deployable autonomy: technical lead on drone localization & navigation in a European Defence Fund project, with a research focus on perception that stays robust in the real world.
- World models: perception & navigation for autonomous systems.
- Localization: sensor fusion & state estimation in 3D environments.
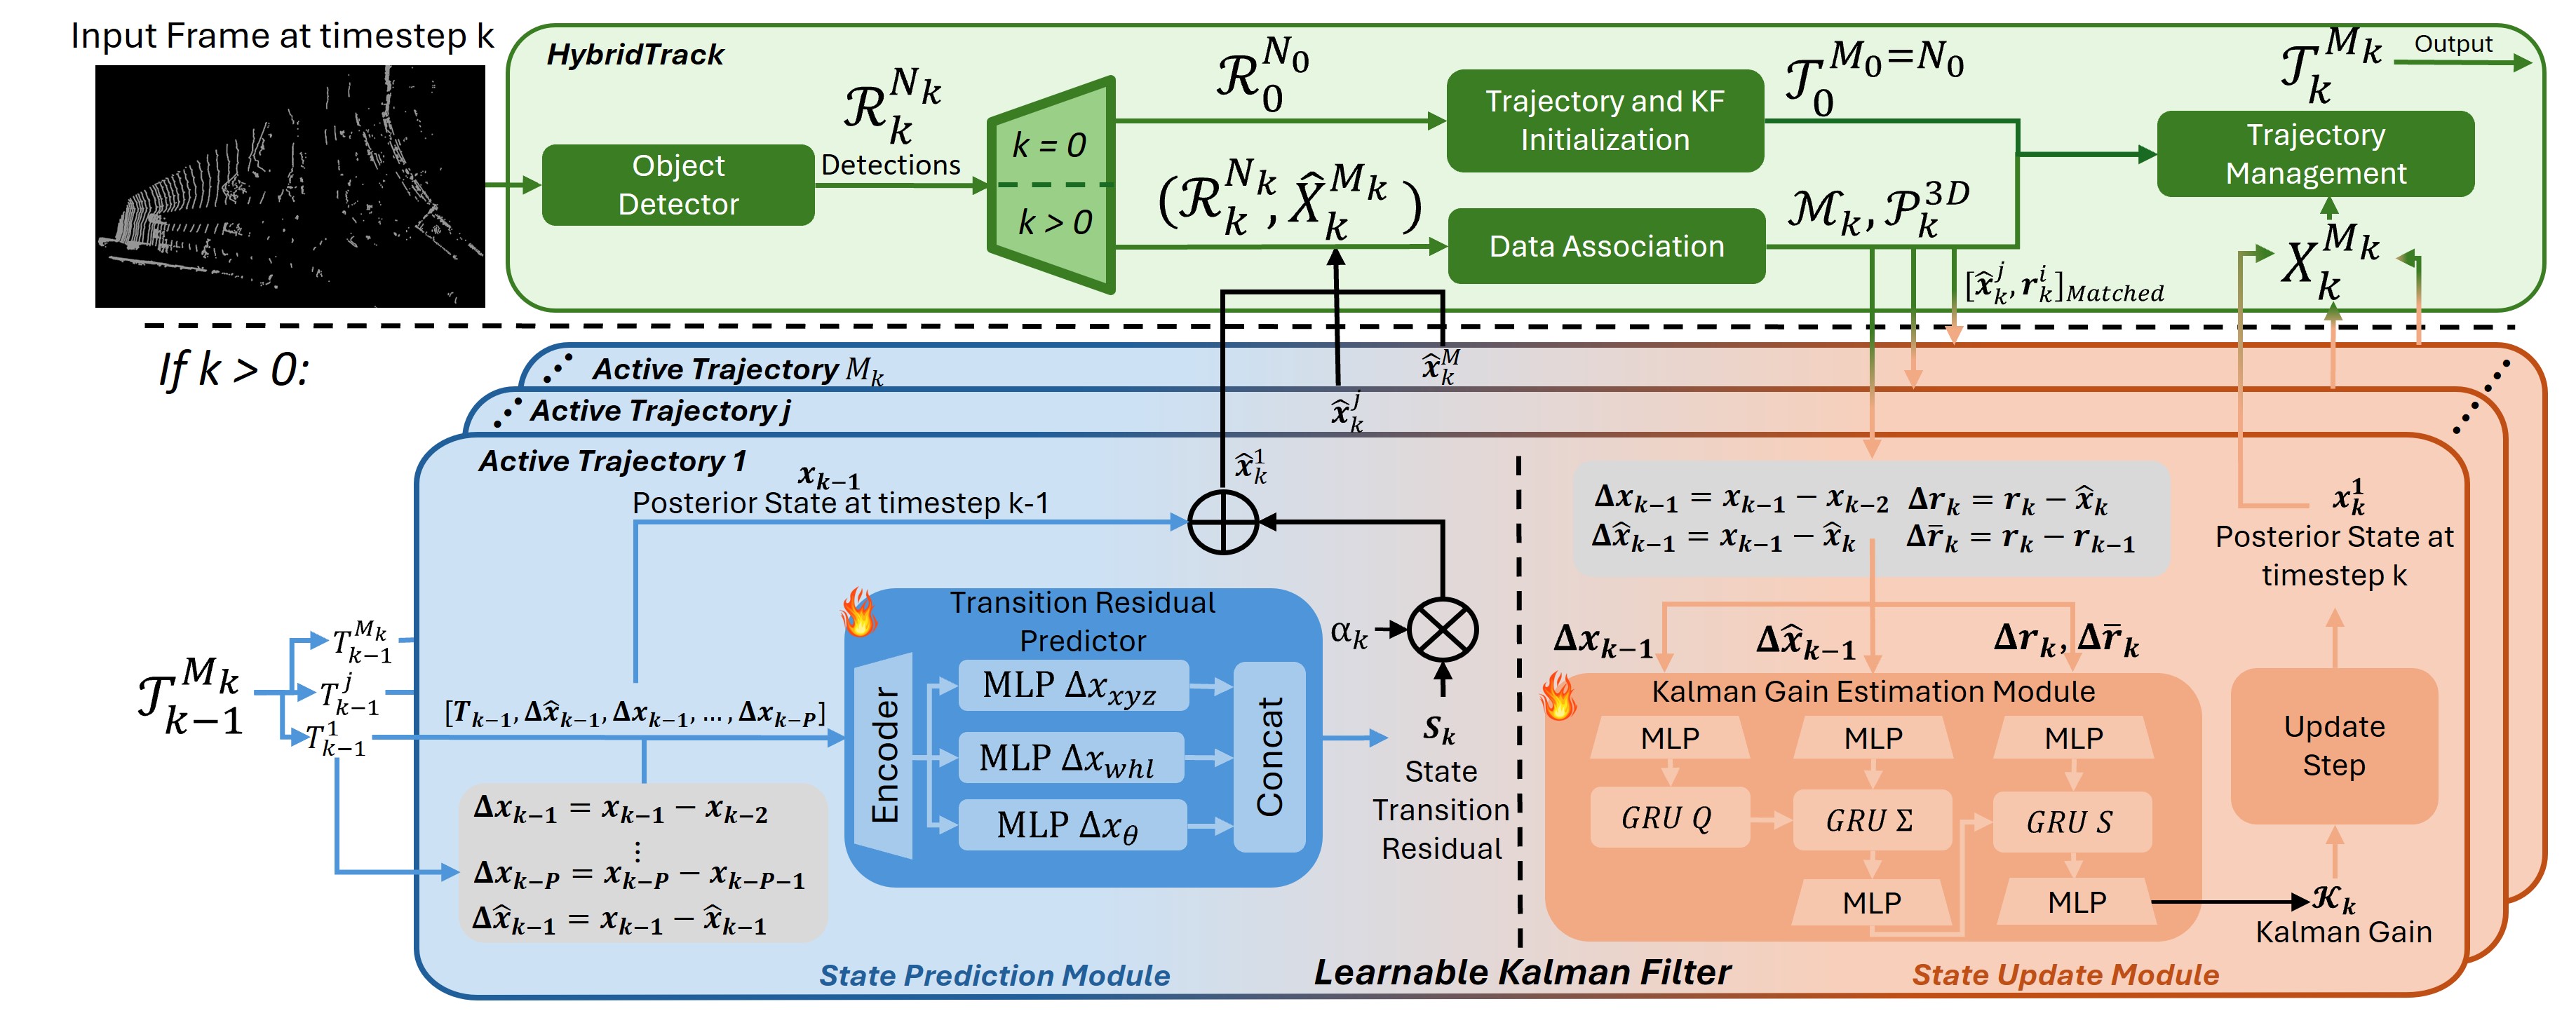
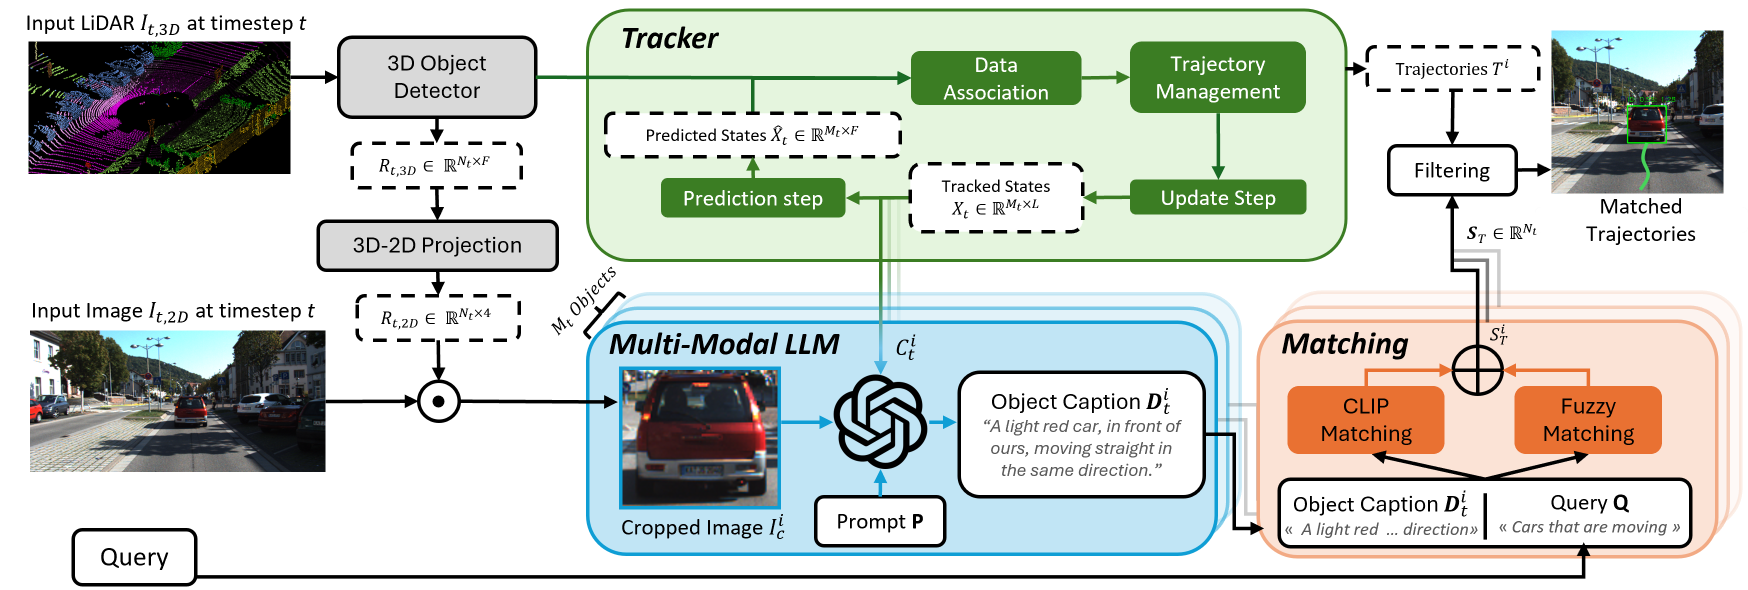
- Tracking & forecasting: 3D MOT and generative motion prediction.
- VLA: vision-language-action models for robotics.
Featured publications
All →
What I work on
Current focus: world-model-based navigation, localization in 3D environments, and perception that holds up under distribution shift.
Personal project
mappx.app →Mappx
Map-centric social travel app (1000+ users).
Contact
Email →Open to full-time perception & robotics roles for autonomous systems.